


Industrielle robotter er meget udbredt i industriel fremstilling, bilfremstilling, elektriske apparater, fødevarer osv., kan erstatte det gentagne manipulationsarbejde af maskine-type, er afhængig af sin egen kraft og kontrolkapacitet for at opnå en række funktioner i en maskine. Det kan modstå menneskelig kommando, men også i overensstemmelse med den forud-programmerede programdrift. I dag taler vi om de grundlæggende hovedkomponenter i industrirobotter.
1. Hoveddel
Hoveddelen af maskiner, der er basen og implementeringen af mekanismen, herunder armen, armen, håndleddet og hånden, sammensætningen af det mekaniske system af flere frihedsgrader. Nogle robotter har en anden gangmekanisme. Industrirobotter har 6 eller flere frihedsgrader Håndleddet har typisk 1 til 3 bevægelsesfrihedsgrader.
2.Drivsystem
Drivsystemet til industrirobotter er opdelt i tre kategorier: hydraulisk, pneumatisk og elektrisk i henhold til strømkilden. I henhold til efterspørgslen kan også kombineres af disse tre eksempler og sammensat drivsystem. Eller gennem det synkrone bælte, hjulsystem, gear og anden mekanisk transmissionsmekanisme til at køre indirekte. Drivsystemet har en kraftenhed og transmissionsmekanisme, der bruges til at implementere den tilsvarende handling, disse tre typer grundlæggende drivsystem har sine egne karakteristika, nu er mainstream det elektriske drivsystem. Som et resultat af lav inerti, stort drejningsmoment AC og DC servomotorer og deres understøttende servodrev (switching frekvensomformer, DC pulsbredde modulator) af den generelle accept. Denne type system kræver ikke energiomdannelse, nem at bruge, følsom kontrol. Det meste af motoren skal installeres bag den fine transmissionsmekanisme: reduktion. Tænderne på hastighedsomformeren ved hjælp af gear, antallet af mod-rotation af motoren vil blive decelereret til det ønskede antal mod-drejninger, og for at få en større drejningsmomentanordning, hvorved hastigheden reduceres, tilføjes drejningsmoment, når belastningen er stor, servomotoren for at øge effekten er ikke omkostningseffektiv,-kan være i den passende hastighed inden for omfanget af hastighedsreduktionen for at forbedre udgangsmomentet. Servomotor i lav-drift er tilbøjelig til varme og lav{12}}vibration, lange timer og gentagende arbejde er ikke befordrende for at sikre dens nøjagtighed og pålidelige drift. Eksistensen af en fin gearmotor gør det muligt for servomotoren at arbejde med en passende hastighed, hvilket styrker stivheden af maskinlegemet, mens den udsender et større drejningsmoment. I dag er der to typer almindelige gearkasser: harmoniske gearkasser og RV gearkasser.
3. Kontrolsystem
Robotkontrolsystemet er robottens hjerne og er hovedelementet, der bestemmer robottens nytte og funktion. Styresystemet er i overensstemmelse med inputprogrammet på drivsystemet og implementeringen af mekanismen til at genvinde kommandosignalet og kontrol. Hovedopgaven for industrirobotstyringsteknologi er at kontrollere rækken af aktiviteter, arbejdsstillinger og bane for industrirobotter i arbejdsområdet, handlingstidspunktet og så videre. Det er kendetegnet ved simpel programmering, softwaremenumanipulation, venligt-computerinteraktionsinterface, online-manipulationsprompter og brugervenlighed. Controller system er centrum af robotten, de udenlandske virksomheder, der er beskæftiget med vores eksperimenter tæt lukket. I de seneste år, med udviklingen af mikroelektronikteknologi, bliver mikroaffaldsmaskinens funktion højere og højere, mens prisen bliver billigere og billigere, og nu er markedet dukket op 1-2 amerikanske dollars af 32-bit mikroaffaldsbeholdere.
Omkostningseffektive-mikroprocessorer til robotcontrollere bringer nye udviklingsmuligheder, så udvikling af billige-robotcontrollere med høj-funktion er mulig. For at få systemet til at have tilstrækkelig computer- og lagerkapacitet, accepterer robotcontrolleren nu flere stærke ARM-serier, DSP-serier, POWERPC-serier, Intel-serier og anden chipsammensætning. På grund af det eksisterende generelle-formål kan chipfunktion og -funktion ikke fuldt ud opfylde kravene fra nogle robotsystemer med hensyn til pris, funktionalitet, integration og grænseflader, hvilket affødte robotsystemet på efterspørgsel efter SoC (Systemon Chip) færdigheder, kan den specifikke disponer og den nødvendige grænseflade integreret sammen, forenkle designet af systemets perifere kredsløb, reducere og lave størrelsen af systemet. lave-omkostninger. For eksempel integrerer Actel NEOS eller ARM7 disposer cores i sine FPGA produkter for at danne et komplet SoC system. Med hensyn til robotcontrollere konvergerer dens forskning hovedsageligt i USA og Japan, og der er modne færdige produkter, såsom det amerikanske DELTATAU-selskab, Japans Pengli Co. Deres bevægelsescontrollere er baseret på DSP-teknologi som kernen og bruger pc-baseret åben struktur.
4.Sensing System
Det er en sammensætning af internt sensormodul og eksternt sensormodul for at opnå meningsfuld information om den interne og eksterne miljøtilstand. Interne sensorer: Sensorer, der bruges til at registrere selve robottens tilstand (f.eks. vinklen mellem armene), for det meste sensorer, der registrerer position og vinkel. Specifikt er der: positionssensorer, positionssensorer, vinkelsensorer og så videre. Eksterne sensorer: Sensorer, der bruges til at detektere det miljø, hvori robotten befinder sig (f.eks. registrering af genstande, afstand fra objektet) og tilstand (f.eks. registrering af, om den grebne genstand glider). Specifikt er der afstandssensorer, synssensorer, kraftsensorer osv. Brugen af intelligente sensorsystemer forbedrer mobiliteten af robotter, praktiske og intelligensstandarder, det menneskelige perceptionssystem til den ydre verden information er robotisk fingerfærdighed, men for nogle licenserede oplysninger er sensorer mere effektive end det menneskelige system.
5. Slut-effektor
End-effektoren er en komponent, der er fastgjort til robottens sidste led. Det bruges generelt til at gribe genstande, forbinde til andre mekanismer og udføre den ønskede opgave. Robotproducenter designer eller sælger generelt ikke ende-effektorer, i de fleste tilfælde leverer de kun en simpel griber. Normalt er ende-effektoren monteret på flangen af robottens 6-akse for at udføre opgaver i et givent miljø, såsom svejsning, maling, limning og læsning og aflæsning af dele er blot nogle få af de opgaver, der skal udføres af robotten.
Oversigt over servomotorer
Servodrev, også kendt som "servocontrollere" og "servoforstærkere", er controllere, der bruges til at styre servomotorer, svarende til vekselretternes rolle i almindelige AC-motorer, og er en del af et servosystem. Generelt styres servomotoren på tre måder: position, hastighed og drejningsmoment for at opnå høj-positionering af drivsystemet.
I. Klassificering af servomotor
Opdelt i to kategorier af DC- og AC-servomotorer, AC-servomotorer er opdelt i asynkrone servomotorer og synkrone servomotorer, det nuværende AC-system erstatter gradvist DC-systemet. Sammenlignet med DC-system har AC-servomotoren fordelene ved høj pålidelighed, god varmeafledning, lille inerti og kan arbejde under højt tryk. Fordi der ikke er nogen børster og styretøj, bliver AC-servosystemet også et børsteløst servosystem, og de motorer, der bruges i det, er asynkronmotorer af bur-type og synkronmotorer med permanent magnet med børsteløse strukturer. (1) DC servomotor er opdelt i børste- og børsteløs motor ① børstemotor lav pris, enkel struktur, startmoment, bredt hastighedsområde, let at kontrollere, vedligeholde, men vedligeholdelse er bekvemt (skift kulbørster), elektromagnetisk interferens, brug af miljøkrav, normalt brugt til omkostningsfølsomme generelle industrielle og civile lejligheder; ② børsteløs motor lille størrelse og let vægt, stor respons på kraften af hastigheden af hastigheden med høj inerti er lille, drejningsmoment og stabil Glat rotation, kompleks kontrol, intelligent, fleksibel elektronisk faseændring, kan være firkantbølge- eller sinusbølgefaseændring, vedligeholdelsesfri motor, energieffektiv, lille elektromagnetisk stråling, lav temperaturstigning og lang levetid, egnet til en lang række miljøer.
II. Karakteristika for forskellige typer servomotorer
1) Fordele og ulemper ved DC-servomotorer Fordele: præcis hastighedskontrol, meget hårde drejningsmoment-hastighedskarakteristika, enkelt kontrolprincip, let at bruge, billigt. Ulemper: børstekommutering, hastighedsbegrænsning, yderligere modstand, generering af slidpartikler (ikke egnet til støv-fri og eksplosive miljøer) 2) Fordele og ulemper ved AC-servomotorer Fordele: gode hastighedskontrolegenskaber, jævn kontrol inden for hele hastighedszonen, næsten ingen svingning, høj hastighedskontrol, høj hastighedsstyring, høj hastighedsstyring, høj hastighedsstyring, høj hastighedsstyring, høj effektivitet, høj effektivitet (afhængigt af nøjagtigheden af encoder), inden for det nominelle driftsområde, kan opnå et konstant drejningsmoment, lav inerti, lav støj, ingen børsteslid, vedligeholdelsesfri (-velegnet til støvfrie og eksplosive miljøer).
Ulemper:mere kompleks kontrol, skal drevparametre justeres på -stedets PID-parametre for at bestemme behovet for flere forbindelseslinjer. I øjeblikket bruger mainstream servodrev digital signalprocessor (DSP) som kontrolkerne, kan opnå mere komplekse kontrolalgoritmer, digital, netværksforbundet og intelligent. Strømenheder bruges generelt til intelligent strømmodul (IPM) som kernedesignet af drevkredsløbet, IPM internt integreret drevkredsløb, på samme tid med over-spænding, over-strøm, overophedning, under-spænding og andre fejldetektions- og beskyttelseskredsløb, i hovedkredsløbet er også tilføjet til blød-startkredsløbet for at reducere opstartsproces- om virkningen af drevet. Strømdrevenhed først gennem det tre-fasede fuld-bro ensretterkredsløb for at ensrette den trefasede input eller netstrøm for at få den tilsvarende jævnstrøm. Efter den ensrettede tre-strøm eller netstrøm, derefter gennem den tre-fasede sinusformede PWM-spændingsomformerfrekvens for at drive tre-faset permanent magnet synkron AC-servomotor. Hele processen med drivenheden kan ganske enkelt siges at være processen med AC-DC-AC. Hovedtopologikredsløbet for ensretterenheden (AC-DC) er et tre-faset fuld-bro ukontrolleret ensretterkredsløb.
III. Servosystem ledningsdiagram
1. Drevledninger
Servodrevet har hovedsageligt en kontrolsløjfestrømforsyning, hovedstyresløjfestrømforsyningen, servoudgangsstrømforsyning, controllerindgang CN1, encoderinterface CN2, der forbinder CN3. kontrolsløjfe strømforsyning er en enkelt--faset vekselstrømsforsyning, indgangsstrømforsyningen kan være en-faset, tre-faset, men den skal være 220v, det vil sige, at når den tre-fasede indgang, skal vores tre-fasede strømforsyning gå gennem transformatortransformatoren for at være i stand til at tilslutte den mindre transformer. magt. Enkelt-direkte drev, enfaset-forbindelse skal forbindes til R, S-terminalerne. Servomotorudgang U, V, W husk aldrig at tilslutte til hovedkredsløbets strømforsyning, kan brænde drevet. CN1-porten bruges hovedsageligt til tilslutning af værtscomputerens controller, der giver input, output, encoder ABZ tre--udgang, analog udgang af en række overvågningssignaler.
2. encoder ledninger
Fra ovenstående figur kan vi se ni terminaler, som vi kun bruger fem, en skærmet ledning, to strømforsyningsledninger, to serielle kommunikationssignaler (+-), hvilket er næsten det samme som vores normale encoderledninger.
3. Kommunikationsport
Drevet er forbundet til computer PLC, HMI og anden øvre computer gennem CN3 port, og MODBUS kommunikation bruges til at styre drevet, og RS232 og RS485 kan bruges til kommunikation.
IV. Servodrev marked
Robotkrav til leddrevmotorer er meget strenge, AC servomotorer er meget udbredt i industrirobotter. På nuværende tidspunkt er det indenlandske high-marked hovedsageligt optaget af udenlandske berømte virksomheder, hovedsageligt fra Japan og Europa og USA, og der er meget plads til indenlandsk substitution i fremtiden. På nuværende tidspunkt optager udenlandske mærker næsten 80% af markedsandelen på Kinas AC-servomarked, hovedsageligt fra Japan og Europa og USA. Blandt dem, japanske produkter til omkring 50% af markedsandelen ledet af dets berømte mærker, herunder Panasonic, Mitsubishi Electric, Yaskawa, Sanyo, Fuji, osv., og dets produkter er karakteriseret ved teknologi og ydeevne niveau er mere i overensstemmelse med behovene hos kinesiske brugere, med en god omkostningseffektiv og høj pålidelighed til at opnå en stabil og lille og mellemstor kundekilde i{8} Især OEM-markedet har monopol på fordelen. Præcision reducering For nylig læst en nyhed: robotindustrien til at bryde "halsen" problem, følelsen er ret dyb. Med stigningen i lønomkostningerne er industrirobotter til at erstatte mennesker blevet en trend. Industrielle robotter som hjørnestenen i intelligent fremstilling, men kernekomponenterne begrænser udviklingen af Kinas robotindustri, ifølge relevante undersøgelser viser, at den nuværende indenlandske robot reducerer almindelig afhængighed af import. Robotindustrien i Kina for at blive et klima, skal være fast besluttet på at løse problemet med kernekomponenter.
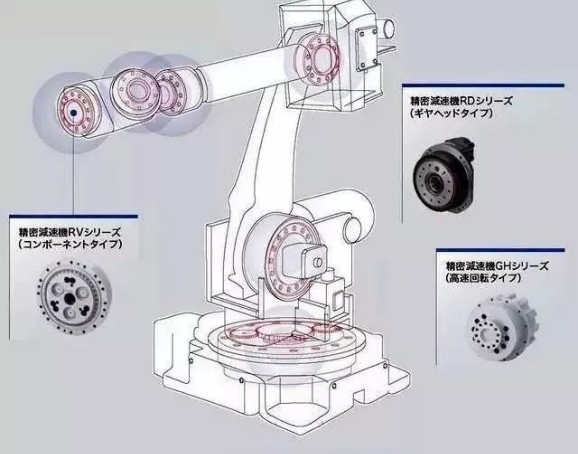
Det følgende er en introduktion til industrirobotternes kernepræcisionskomponenter: hastighedsreduktion sammenlignet med den generelle-hastighedsreducer, hastighedsreducer til robotter kræver en kort transmissionskæde, lille størrelse, høj effekt, let vægt og nem at kontrollere og så videre. Reducer industrien, vi skal nævne branchens to giganter er Nabtesco (Teijin, også kendt som Nabtesco) og Hamonica Drive (Hamonica), almindeligt kendt i branchen (RV reducer og harmonisk reducer). De har næsten monopoliseret verden af robotgearkasser. Disse to typer gearkasser har bearbejdningsnøjagtighed på mikron-niveau, bare denne i masseproduktionsstadiet med høj pålidelighed er meget vanskelig, for ikke at nævne tusindvis af omdrejninger med høj-hastighed, men også høj forventet levetid. I øjeblikket på markedet et stort antal applikationer i industrielle robotter på hastighedsreduceren er der to hovedkategorier: RV hastighedsreduktion og harmonisk hastighedsreduktion.
RV reducer:er mindre differensindgreb, men sammenlignet med den harmoniske reducer bruges RV-reducer normalt med et cycloid-hjul, RV-reducer består af et cycloid-hjul og planetarisk beslag. Sammenlignet med den harmoniske reducering er nøglen til RV-reduceren bearbejdningsprocessen og monteringsprocessen. RV-reduceren har højere træthedsstyrke, stivhed og levetid, i modsætning til det harmoniske drev, da brugen af tid øges, vil bevægelsesnøjagtigheden blive væsentligt reduceret, ulempen ved dens tunge vægt, de ydre dimensioner af de større. RV reducer bruges i drejningsmomentet af robotbenene lænd og albue tre led, belastede industrirobotter, en, to, tre Axis bruges RV reducer. Det er mere almindeligt brugt i robotteknologi, harmonisk transmission har meget højere træthedsstyrke, stivhed og levetid, og differentialnøjagtigheden er stabil, i modsætning til harmonisk transmission, da med brugen af tid vil væksten i bevægelsesnøjagtigheden blive reduceret betydeligt, så mange lande i verden højpræcisionsrobot kører mere RV-reducer, derfor er RV-reduceren i det avancerede robotdrev gradvist erstattet med udviklingen af harmonisk udvikling.
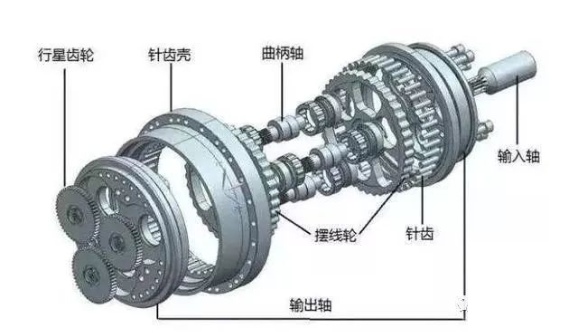 RV Reducer eksploderet visning
Harmonisk reducering: bruges også mindre differentialindgreb, harmonisk i en slags nøglegear er fleksibel, den har brug for gentagne højhastighedsdeformationer, så den er mere skrøbelig, bæreevne og levetid er begrænset. Harmonisk reducer er en slags harmonisk transmissionsenhed, harmonisk transmissionsenhed inklusive harmonisk gaspedal og harmonisk reducer. Harmonisk reducering omfatter hovedsageligt: stift hjul, fleksibelt hjul, og radial deformation af bølgegeneratoren tre komponenter. Det er brugen af fleksible gear til at producere en kontrolleret elastisk deformationsbølge, forårsaget af den relative fejljustering mellem tænderne på det stive hjul og det fleksible hjul for at overføre kraft og bevægelse. Denne form for transmission har væsentlig forskel med generel geartransmission, og den er speciel inden for meshing-teori, samlingsberegning og strukturdesign. Harmonisk gearreduktion har fordelene ved høj præcision, høj bæreevne osv. Sammenlignet med almindelig gearreduktion er dens volumen og vægt reduceret med mindst 1/3 på grund af brugen af 50% mindre materiale, så harmonisk gearreduktion bruges hovedsageligt til små robotter, karakteriseret ved lille volumen, let vægt, høj bæreevne, høj bevægelsestransmissionspræcision{9}}. Anvendes generelt til industrirobotter med små belastninger eller store robotter med flere akser for enden.
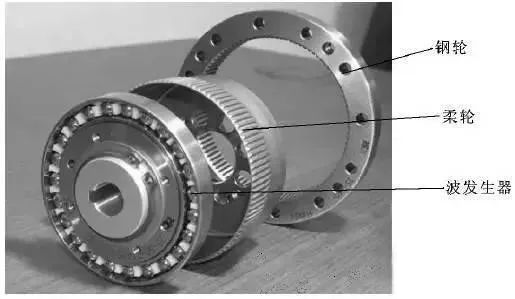 Harmonisk Reducer Sprængvisning
Japans Nabtesco fra begyndelsen af 1980'erne foreslog RV-typedesign til 1986 RV gearkasseforskningen for at opnå et væsentligt gennembrud, brugt 6-7 år; og den første til at komme med resultaterne af den indenlandske Nantong Zhenkang og Hengfengtai brugt tid i 6-8 år. Betyder det, at Kinas lokale virksomheder har ringe chancer! Heldigvis kinesiske virksomheder layout en række år, endelig gjort nogle gennembrud. Indenlandske hovedsagelig af Nantong Zhenkang, Qinchuan værktøjsmaskiner, Wuhan essens, Zhejiang Hengfengtai og Zhejiang Shuanghuan drev til at give. Nantong Zhenkang produktion siges at have oversteget 10.000 enheder, Qinchuan værktøjsmaskiner produktionslinje er blevet åbnet, produktionen er gradvist stigende. Qinchuan værktøjsmaskine er den nationale import substitution projekt, Qinchuan værktøjsmaskine 90.000 sæt industrielle robotter fælles reducering teknologi transformation projekt, industrielle robotter fælles reducer produktionslinje to kombineret investering på 314 millioner renminbi. Styresystem Robotstyresystemet er robottens hjerne, som er hovedelementet til at bestemme robottens funktion og funktion. Styresystemet er i overensstemmelse med inputprogrammet på drivsystemet og implementerer mekanismen til at genvinde kommandosignalet og kontrol. Den følgende artikel introducerer hovedsageligt robotkontrolsystemet.

1, robottens kontrolsystem "kontrol" er formålet med det kontrollerede objekt vil være i overensstemmelse med den ønskede måde at producere adfærd. Den grundlæggende betingelse for "kontrol" er at forstå det kontrollerede objekts egenskaber. "Substans" er styringen af udgangsmomentet for en aktuator.
2, robottens grundlæggende arbejdsprincip. Arbejdets princip er reproduktion af demonstrationsundervisning; demonstrationsundervisning, også kendt som guidet demonstrationsundervisning, både kunstig guiderobot, trin for trin i henhold til den faktiske efterspørgsel efter handling procesdrift én gang, robotten i vejledningsprocessen husker automatisk demonstrationsundervisningen af hver handlings holdning, position, procesparametre, bevægelsesparametre osv., og genererer automatisk en kontinuerlig udførelse af programmet. Efter endt undervisning skal du kun give robotten en startkommando, robotten vil automatisk følge de indlærte handlinger for at gennemføre alle processer;
3, klassificeringen af robotstyring 1) i overensstemmelse med tilstedeværelsen eller fraværet af feedback er opdelt i: åben-sløjfekontrol, lukket-sløjfekontrol, åben-sløjfe præcise kontrolbetingelser: Kend nøjagtigt modellen af det kontrollerede objekt, og denne model forbliver uændret i kontrolprocessen. (2) Ifølge den ønskede mængde kontrol er opdelt i: kraftkontrol, positionskontrol, hybrid kontrol. Positionskontrol er opdelt i: enkelt-ledspositionskontrol (positionsfeedback, positionshastighedsfeedback, positionshastighedsaccelerationsfeedback), multi-joint position control multi-joint position control er opdelt i nedbrydningsbevægelseskontrol, centraliseret kontrolkraftkontrol er opdelt i: direkte kraftkontrol, impedanskontrol, kraft-positionskontrol (3) Intelligente kontrolmetoder Fuzzy kontrol, adaptiv kontrol, optimal kontrol, neural netværkskontrol, fuzzy neural netværkskontrol, ekspertkontrol 4.Control system hardware konfiguration og struktur. Elektrisk hardware. Softwarearkitektur Da robotstyringsprocessen involverer et stort antal koordinattransformationer og interpolationsoperationer samt realtidsstyring på lavere-niveau. Derfor er det nuværende markedsrobotkontrolsystem i strukturen af det meste af den hierarkiske struktur af mikro-computerkontrolsystemet, normalt ved hjælp af et to-computerservokontrolsystem.
(1) Specifik proces:Efter at hovedkontrolcomputeren har modtaget de betjeningsinstruktioner, som personalet har indtastet, analyserer og fortolker den først instruktionerne for at bestemme parametrene for håndbevægelsen. Derefter udfører den kinematik, dynamik og interpolationsoperationer og udleder til sidst de koordinerede bevægelsesparametre for hvert led i robotten. Disse parametre udsendes til servostyringstrinnet via en kommunikationslinje som et givet signal for hvert leds servostyringssystem. Servoaktuatorerne på leddene D/A konverterer dette signal og driver leddene til at producere koordineret bevægelse. Sensorerne fører bevægelsesoutputsignalerne fra hvert led tilbage til servokontroltrinnets computer for at danne en lokal lukket-sløjfekontrol for at opnå præcis kontrol af robottens bevægelse i rummet.
(2) PLC-baseret bevægelseskontrol To typer kontrol:① brugen af PLC-udgangsporte til at bruge pulskommandoer til at generere impulser til at drive motoren, og samtidig brugen af generel-I/O eller tælledele for at opnå lukket-sløjfepositionskontrol af servomotorer ② brugen af PLC ekstern udvidelse af positionskontrolmodulet for at opnå lukket-sløjfepositionsstyring af motorer, sendes hovedsageligt høj-pulsstyring, der hører til positionskontrolmetoden, er positionskontrollen generelt mere punkt-til-punkt positionskontrol. Dette er en positionskontrolmetode, som hovedsageligt er at sende høj-pulsstyring med høj hastighed, og positionskontrolmetoden er punkt-til-punkt positionskontrol.
Vigtige robotparametre
Robottens tekniske parametre afspejler det arbejde, robotten kan udføre, den højeste operationelle ydeevne og så videre, er designet og anvendelsen af robotten skal tages i betragtning. De vigtigste tekniske parametre for robotten er frihedsgrader, opløsning, arbejdsområde, arbejdshastighed, arbejdsbelastning osv.

1. Frihedsgrader er antallet af koordinatakser, som robotten har til uafhængig bevægelse. En robots frihedsgrader er antallet af uafhængige bevægelsesparametre, der kræves for at bestemme robottens position og holdning i rummet. Antallet af frihedsgrader for en robot er generelt lig med antallet af led. Almindelige robotter har generelt 5 til 6 frihedsgrader. Nogle robotter kommer også med eksterne akser.
2. Led (Joint), det vil sige skruestikkets bevægelse, der tillader robotarmens dele af den relative bevægelse mellem institutionerne.
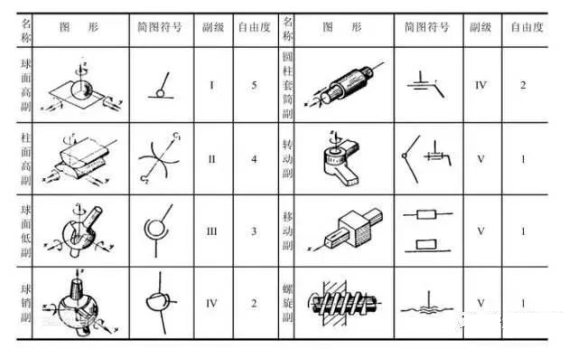
3. Arbejdsområde Hele den rumlige rækkevidde, der kan nås af en industrirobots arm- eller håndmonteringspunkt. Dens form afhænger af robottens antal frihedsgrader og typen og konfigurationen af bevægelsesleddene. Robottens arbejdsområde er generelt: grafisk og analytisk metode for de to repræsentationsmetoder.
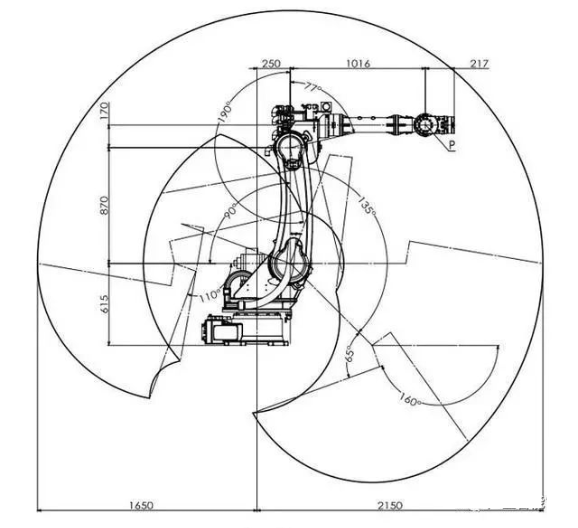
4. robottens hastighed i arbejdsprocessen med belastningsforhold, ensartet hastighedsbevægelsesproces, midten af den mekaniske grænseflade eller midten af værktøjet i tidsenheden for den bevægede strækning eller rotationsvinklen.
5. arbejdsbelastningen er den forreste del af robotens håndledsmonterede belastning i arbejdsområdet for den maksimale vægt, der kan modstås i enhver position, generelt udtrykt i form af masse, moment, inertimoment. Også og kørehastighed og accelerationsstørrelse og andre parametre, er arbejdsbelastningen generelt brugt i høj-drift, hvor robotten kan forstå vægten af emnet som en belastningsbærende kapacitet som en indikator. Håndteringsrobottens lastvægt skal betragtes som summen af griberen og arbejdsemnet.
6. Opløsning
Det refererer til den minimale bevægelsesafstand eller mindste rotationsvinkel, som robotten kan realisere . 7, nøjagtighed Gentagelighed eller gentagen positioneringsnøjagtighed: refererer til forskellen mellem robotten gentagne gange når en bestemt målposition. For eksempel, hvis du beder en akse om at gå 100 mm, første gang han rent faktisk gik 100,01 Gentag den samme handling, som han gik 99,99 Fejlen på 0,02 er gentagelsespositioneringsnøjagtigheden. Det er et mål for koncentrationen af en række fejlværdier, altså repeterbarhed. Robotnøjagtighed afhænger ikke kun af ledreduktion og transmission, men også af den mekaniske montageproces, som i mange tilfælde ikke er på plads, hvilket resulterer i et fald i robottens gentagne positioneringsnøjagtighed.