


Børstemotorer og børsteløse motorer, som de to fremherskende motortyper i moderne industri- og forbrugerelektronik, har ledningsmetoder, der direkte påvirker udstyrets effektivitet, stabilitet og levetid. Denne artikel analyserer systematisk ledningsprincipperne, operationelle trin og almindelige faldgruber for begge motortyper og giver professionel vejledning skræddersyet til praktiske anvendelsesscenarier.
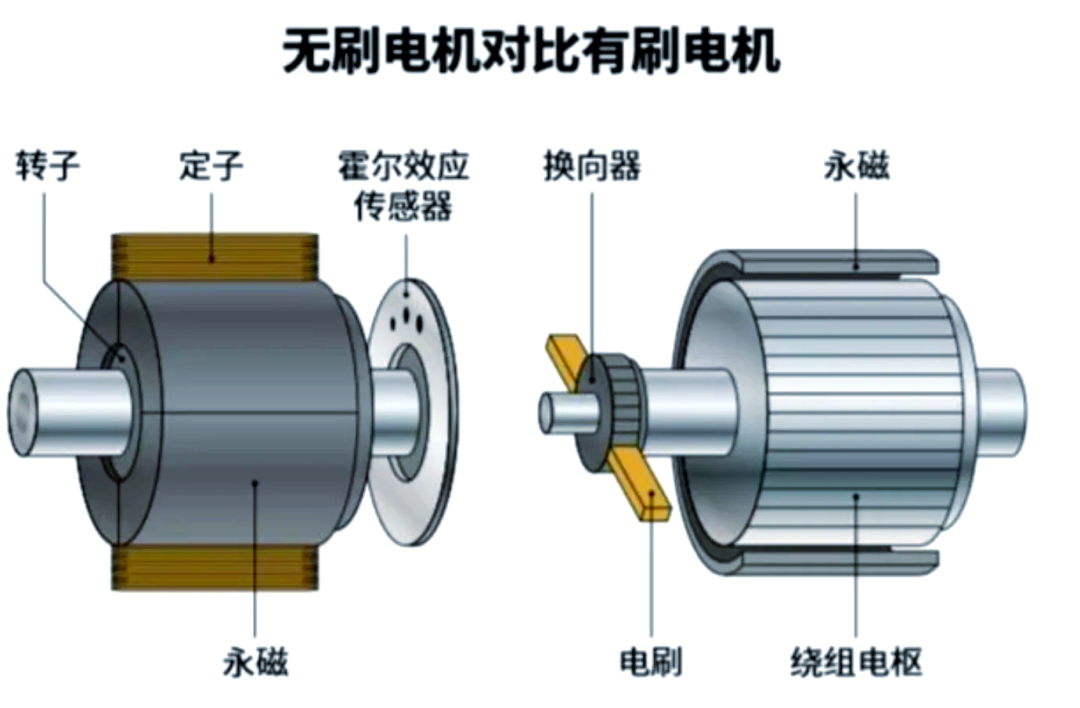
I. Børstemotorledningsprincipper og praktisk anvendelse
Børstemotorer bruger mekaniske kommutatorer (kulbørster) til at skifte strømretning. Kernen i ledningerne ligger i korrekt forbindelse af statorviklingerne til rotorankeret. De typiske ledningstrin for en to-DC-børstemotor er som følger:
1. Identifikation af strømpolaritet:Tilslut den røde ledning til den positive terminal (+) på strømkilden og den sorte ledning til den negative terminal (-). Hvis motoren roterer i den modsatte retning, skal du blot udskifte de to terminaler for at vende rotationen.
2. Ekstern hastighedskontroltilslutning:Når du justerer hastigheden, skal du forbinde PWM-hastighedsregulatoren i serie mellem strømforsyningens positive terminal og motoren. Sørg for, at controllerens mærkestrøm svarer til motorens nominelle effekt. For eksempel kræver en 12V/5A børstet motor et hastighedskontrolmodul med en kontinuerlig nominel strøm, der er større end eller lig med 6A.
3. Installation af beskyttelseskredsløb:Det anbefales at tilslutte en omvendt diode (f.eks. 1N4007) parallelt ved strømforsyningsenden for at absorbere tilbage EMF genereret under ankerafladning-, hvilket forhindrer nedbrud i driverkredsløbet.
Almindelige misforståelser:
● Direkte tilslutning af høj-motorer til strømforsyninger med lav-kapacitet intensiverer kulbørstegnister og forkorter levetiden.
● Forsømmelse af jording, hvilket forårsager elektromagnetisk interferens. Korrekt praksis: Forbind motorens metalhus til udstyrets jord via en gul-grøn strimmelledning.
II. Analyse af børsteløs motorledninger
Børsteløse motorer (BLDC) anvender elektronisk kommutering, hvilket kræver, at controllere sekvenserer strøm til tre-faseviklinger. Brug af en almindelig trefaset børsteløs motor som eksempel:
1. Fasematchning:Tilslut motorens UVW-faseledninger til de tilsvarende controllerporte. Hvis rotationen er forkert, skal du blot udskifte vilkårlige tofasede ledninger (f.eks. U-V). Nogle avancerede-controllere understøtter softwarefasejustering, hvilket eliminerer manuel omledning.
2. Hallsensorledninger:For BLDC-motorer med Hall-feedback skal alle fem signalledninger (rød/sort for strøm, gul/grøn/blå for signaler) matches med controlleren. Brug et multimeter til at kontrollere Hall-sensorens strømforsyningsspænding (typisk 5V) for kredsløbskontinuitet.
3. Controllerkonfiguration:
● Strømindgang: 48V controllere kræver matchende 48V lithium batteripakker. Tilslut ikke strømkilder, der overstiger 20 % af den nominelle spænding.
● Signalgrænseflade: Hastighedskontrolsignalledning (normalt hvid) accepterer 0-5V analog spænding eller PWM-signaler. Nogle modeller understøtter USB-parameterprogrammering.
Kritiske forholdsregler:
● Beskyttelse mod fasetab: Forkert trefaset ledningsføring forårsager motorvibrationer eller viklingsudbrænding. Bekræft afbalancerede bølgeformer på tværs af alle faser med et oscilloskop, før du tænder.
● Sensorkalibrering: Udfør Hall-sensornulpunktskalibrering- under indledende drift (f.eks. tænd i 5 sekunder med stationær motor). Se controllermanualen for detaljer.
III. Applikationsscenarie-sammenligning og udvælgelsesanbefalinger
1. Anvendelser for børstede motorer:
● Krav til lave-omkostninger:Ideel til børns legetøj og husholdningsfans, der udnytter deres enkle struktur og den -frie betjening af controlleren.
● Øjeblikkelige overbelastningsscenarier:Under kranstart/stop-overgange bruger børstede motorer kulbørster til at buffere strømstød.
2. Fordele ved børsteløse motorer:
● Høj-præcisionskontrol:Drone-ESC'er opnår respons på millisekund-niveau via 400 Hz opdateringshastigheder.
● Lang-cyklusoperation:Industrielle robotarme, der anvender børsteløse løsninger, eliminerer vedligeholdelse af udskiftning af kulbørster med en levetid på over 20.000 timer.
IV. Avancerede fejlfindingsteknikker
1. Oscilloskopdiagnostik:
● Børstede motorer:Overvåg strømforsyningens krusning. Hvis peak-to-peak overstiger 10 % af den nominelle spænding, skal du tilføje et LC-filterkredsløb.
●Børsteløse motorer:Fang tilbage-EMF-bølgeformer. Juster controllerens PID-parametre, hvis faseforsinkelsen overstiger 15 grader.
2. Termiske styringsløsninger:
● Børstede motorer:Installer køleplader (f.eks. 3 mm tyk aluminiumslegering) ved børstekontakter. Driftstemperaturen skal være mindre end eller lig med 85 grader.
●Børsteløse motorer:Hvis viklingens temperaturstigning overstiger 60K, skal du inspicere for øgede hvirvelstrømstab på grund af ledningsfejl.
V. Sikkerhedsspecifikationer og standarder
● Isolationstest: After all wiring is complete, measure the insulation resistance between conductors and ground using a 500V megohmmeter. A resistance value >2MΩ er acceptabelt.
● Dynamisk overvågning:Installer strømtransformatorer for at overvåge fasestrømme i realtid. Sluk straks og undersøg, om unormale udsving overstiger 15 %.
Den systematiske ledningsføring, der er skitseret ovenfor, maksimerer ydelsesfordelene ved begge motortyper. Til komplekse applikationer (f.eks. elektriske køretøjers drivsystemer) anbefales elektromagnetisk feltoptimering ved hjælp af simuleringsværktøjer som ANSYS Maxwell for at opnå dobbelte forbedringer i energieffektivitet og pålidelighed.