


MPC kontrol
Model prædiktiv kontrol (MPC) har udviklet sig fra sin oprindelse som en heuristisk kontrolalgoritme anvendt i industrielle processer i 1970'erne til en ny akademisk disciplin med rigt teoretisk og praktisk indhold.
Prædiktiv kontrol adresserer kontrolproblemer med optimeringskrav. I løbet af de sidste 30 år har succesen med prædiktiv kontrol i komplekse industrielle processer fuldt ud demonstreret dets enorme potentiale til at håndtere komplekse begrænsede optimeringskontrolproblemer.
MPC-styring er en optimeringsstyringsmetode for-realtid lukket-sløjfe. Den primære fordel ved denne algoritme er dens iterative onlinedrift, som kontinuerligt opnår de aktuelle optimale kontrolmængder. Derudover kan den etablere objektive funktioner for at tilfredsstille flere begrænsninger såsom køretøjsaktuatorer, udskridning og dynamik.
Dens sporingsydelse er dog meget følsom over for nøjagtigheden af den forudsigelige model. På grund af de høje beregningskrav til prædiktiv kontrol af ikke-lineær model er den desuden uegnet til køremiljøer med høj-hastighed.
I øjeblikket har mange forskere lineariseret ikke-lineære køretøjsmodeller, men dette sikrer kun sporingsnøjagtighed inden for de lineære områder af køretøjet og dækkene.
MPC-controllere, også kendt som rullende-tidsdomænecontrollere, overvejer kontrolsystemets ikke-lineære dynamiske model og forudsiger systemets outputadfærd over et fremtidigt tidsinterval. Ved at løse det begrænsede optimale kontrolproblem minimerer systemet sporingsfejl over det fremtidige tidsinterval, hvilket gør denne metode robust.
Model prædiktive kontrolalgoritmer har de grundlæggende funktioner i prædiktiv modellering, rullende optimering og feedbackkorrektion. Traditionelle forskningsmetoder ignorerer eller forenkler ofte kinematiske og dynamiske begrænsninger, men sådanne begrænsninger påvirker kontrolydelsen betydeligt.
Modelprædiktive kontrolmetoder kan eksplicit inkorporere køretøjets kinematiske og dynamiske begrænsninger i optimeringsmålfunktionen.
Ved at udnytte MPC's rullende optimerings- og feedbackkorrektionsfunktioner kan virkningen af tidsforsinkelser i lukket-sløjfesystem effektivt reduceres eller endda elimineres. Derudover kan fremtidig baneinformation fra planlægningsprocessen bruges til at optimere bevægelseskontrol og derved forbedre kontrolydelsen.
Wang Weiran et al. designet en adaptiv prædiktiv kontrolmetode baseret på Laguerre-funktioner.
Denne metode består af to dele: et adaptivt MPC-modul til præcis banesporing og et Laguerre-funktionsmodul til væsentligt at reducere beregningen.
I det adaptive MPC-modul introduceres en rekursiv mindste kvadraters algoritme til at identificere systemets modelparametre og derved forbedre systemets nøjagtighed og robusthed. Men når AUV'en fungerer i komplekse miljøer, kan denne metode resultere i en betydelig stigning i beregningsbelastningen.
I Laguerre-funktionen introduceres derfor rekonstruktionen af controllerens inputvariabler for at reducere matrixrækkefølgen af objektivfunktionen. Resultaterne viser, at denne metode viser fremragende ydeevne med hensyn til dynamik, interferensmodstand og robusthed ved sporing af AUV-baner med reduceret beregningsbelastning.
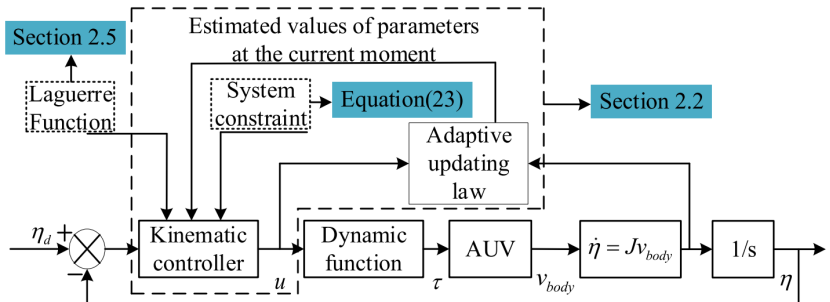 Adaptivt MPC-blokdiagram
Paden opsummerede rene sporingsalgoritmer, forhjulsfeedbackkontrol, baghjulsfeedbackkontrol, Lyapunov funktion-baseret kontrol, outputfeedback lineariseringskontrol og MOC-kontrol med hensyn til stabilitet, tidskompleksitet, modelbrug og antagelser.
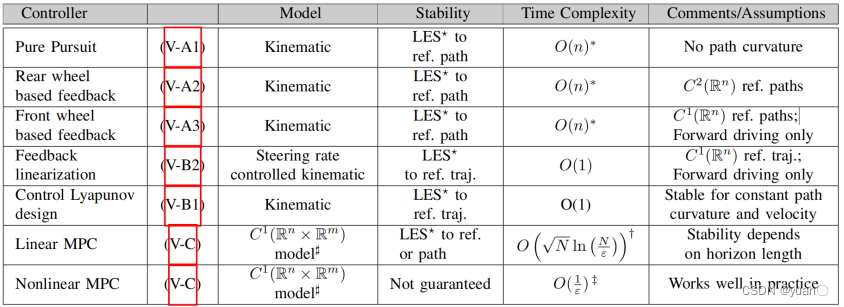 Oversigt over forskellige controllere Legend*: Lokal eksponentiel stabilitet (LES)